MEMS Y NEMS - ESTUDIANTES ISC
MEMS ET NEMS - ÉTUDIANTS ISC
Historique des titres
- MEMS Y NEMS - ESTUDIANTES ISC — observé le 20261030-1054 UTC (YouTube)
Mots-clés
Résumé
129 mots
Évaluation critique
Valeur des informations & solidité de l’argumentation
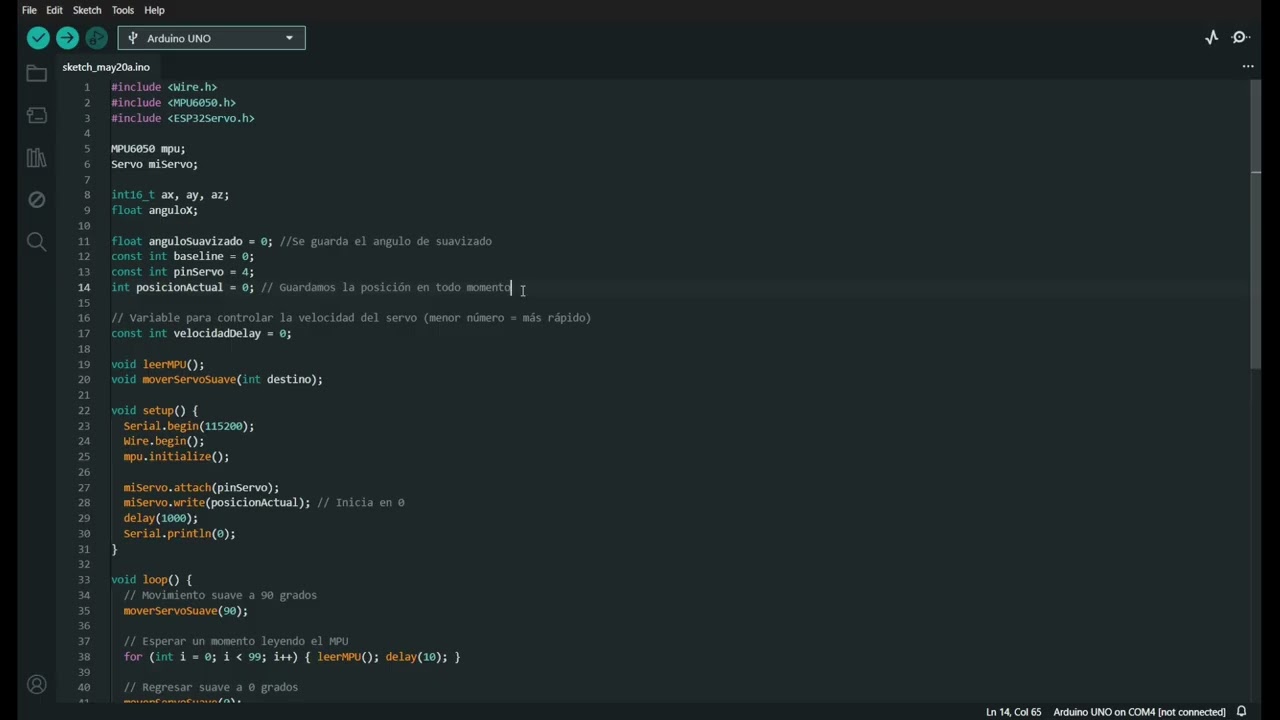
La vidéo apporte une valeur pédagogique réelle en expliquant pas à pas la mise en œuvre d’un capteur inertiel et le traitement des signaux. Le code commenté est l’élément le plus concret, avec une fonction de mouvement progressif du servomoteur et le calcul d’angle à partir des accélérations Y et Z. L’argumentation est simple et structurée, mais elle reste au niveau de la démonstration pratique sans recul critique approfondi. L’explication de l’effet Coriolis est correcte mais très simplifiée, et la présentation de la formule F = -2m(ω × v) est bien amenée. Toutefois, certaines affirmations manquent de précision (par exemple « la accélération nos la dan en radianes »), ce qui affaiblit la rigueur conceptuelle.
Rigueur scientifique, qualité des sources, adéquation du titre
Aucune source externe n’est citée, ni dans la description ni pendant la vidéo. Le lien avec des travaux scientifiques n’est pas établi. L’adéquation titre/contenu est partielle : le titre évoque MEMS et NEMS, mais seulement les MEMS sont traités. La rigueur scientifique est celle d’un projet étudiant : elle montre des résultats qualitatifs et des explications généralement justes, mais sans bibliographie ni validation expérimentale détaillée. La présentation du code est soignée et les commentaires sont utiles, mais l’absence de référence aux fiches techniques du fabricant ou à des études comparatives limite la portée théorique.
224 mots
Adéquation titre / contenu
Le titre mentionne NEMS alors que le contenu ne traite que des MEMS, constituant un écart partiel.
Qualité & fiabilité
5/10
Vidéo présentant un projet étudiant sur le capteur MEMS MPU6050. Les explications sont claires mais manquent de références et comportent quelques imprécisions (unité des accélérations, angle de suavisation, etc.). La démarche est illustrative davantage que scientifique rigoureuse.
Moments clés
Repères établis par PSI à partir de la transcription : le créateur n'a pas défini de chapitres.
- Joël introduit le projet MAR4 : objectif d'utiliser un giroscope pour mesurer l'angle d'oscillation.
- Présentation du circuit : microcontrôleur ESP32, capteur MPU6050 en I2C, servomoteur contrôlé par PWM et alimentation externe.
- Itzel explique le code : librairies utilisées, déclaration des objets et variables globales.
- Explication du mouvement suave du servomoteur, fonction de lecture du capteur et calcul de l'angle suavisé avec le filtre alpha.
- Détails sur le capteur MPU6050 : accéléromètre et gyroscope 3 axes, applications (jeux vidéo, réalité augmentée, stabilisation).
- Explication de l'effet Coriolis appliqué aux MEMS, présentation de la formule F = -2m(ω × v) et de la règle de la main droite.
Apport & nouveautés
L’apport de cette vidéo est principalement pédagogique : elle illustre concrètement l’utilisation d’un capteur MEMS dans un petit système de mesure d’angle. Elle relie la théorie (équation de l’effet Coriolis) à une application pratique codée. Aucune nouveauté scientifique n’est présentée, mais le projet peut servir d’exemple pour des travaux pratiques en génie électronique.
Pour aller plus loin :
- MEMS sur Wikipédia — Bonne base pour comprendre les micro-systèmes électromécaniques.
- Gyroscope sur Wikipédia — Concepts de mesure de vitesse angulaire.
- Force de Coriolis sur Wikipédia — Explication physique détaillée de l’effet utilisé.
- MPU6050 (capteur) — Fiche technique du fabricant (à rechercher sur le site d’InvenSense).
104 mots
Profil radar
Le profil est celui d'une vidéo équilibrée mais modeste : les scores de quantité et de niveau technique sont moyens, tandis que la qualité et la fiabilité sont plus faibles, reflétant l'absence de sources et quelques approximations.