
Lecture 19: MIT 6.800/6.843 Robotics Manipulation (Fall 2021) | "How to Train your Robot"
Conférence 19 : MIT 6.800/6.843 Manipulation Robotique (Automne 2021) | "Comment entraîner votre robot"
★
★
★
★
☆
4/5
Conférence 19 : MIT 6.800/6.843 Manipulation Robotique (Automne 2021) | "Comment entraîner votre robot"
Conférence 18 : MIT 6.800/6.843 Manipulation Robotique (Automne 2021) | « Apprentissage par Renforcement (Partie 1) »

#032 MLSpec Sergueï Markov. ruDALL-E. Génération d'images à partir de description textuelle
Utiliser la régression linéaire pour estimer des problèmes non linéaires (avec du code !)
Cours 17 : MIT 6.800/6.843 Manipulation robotique (Automne 2021) | « Clonage comportemental »

#031 ML Alexey Kharlamov. Comment farmer de l'or avec ML sur Kaggle

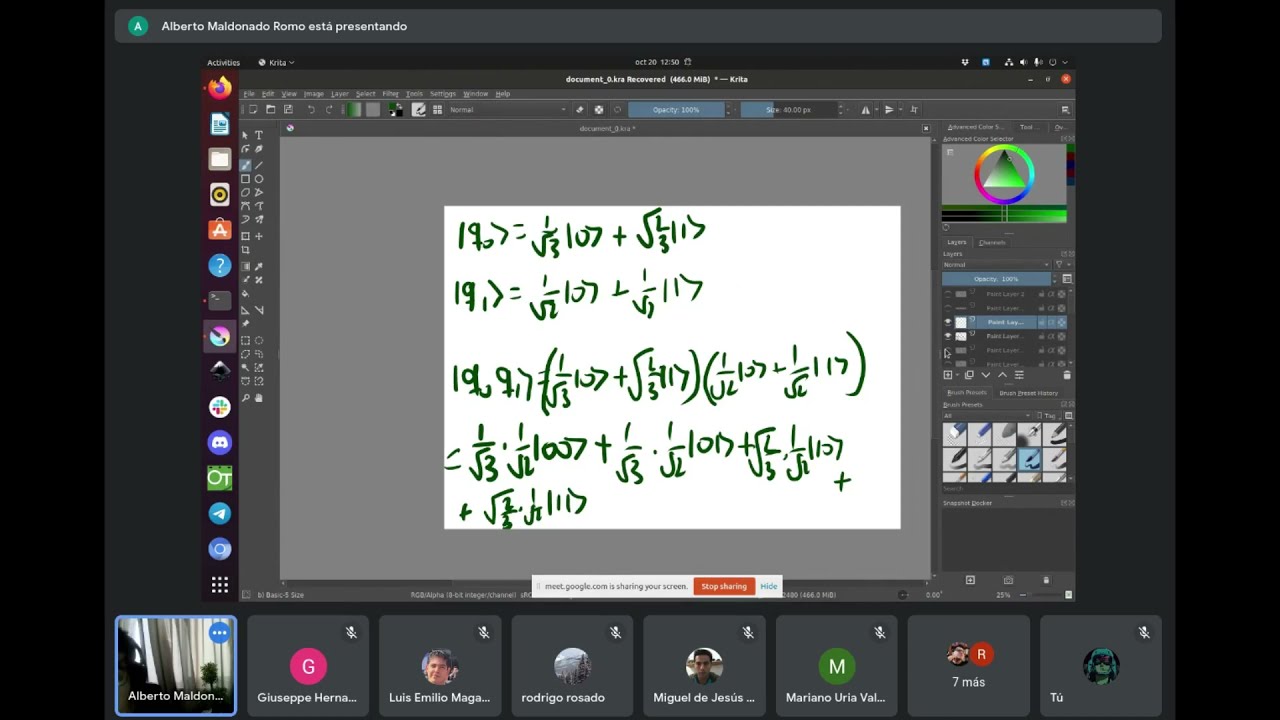
Qiskit Fall Fest CIC-IPN Mexico 2021- Introduction à l'apprentissage automatique quantique


Conférence 11 : MIT 6.800/6.843 Robotique Manipulation (Automne 2021) | « Perception profonde (pour la manipulation) »


Conférence 6 : MIT 6.800/6.843 Manipulation robotique (automne 2021) | « Perception géométrique (2e partie) »

Conférence 5 : MIT 6.800/6.843 Manipulation robotique (Automne 2021) | « Perception géométrique (Partie 1) »

#029 ML Anton Frolov. Supercerveau électronique ou systèmes de traduction automatique

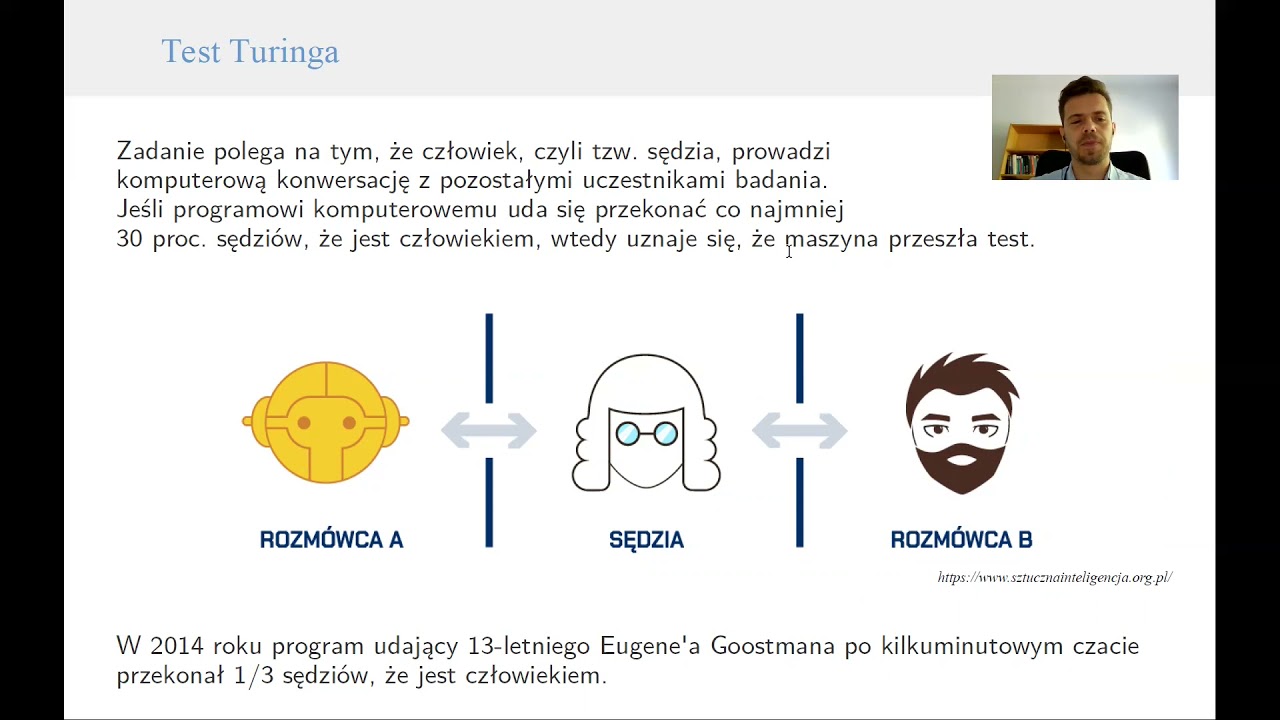
Avons-nous une chance de construire des ordinateurs égalant les cerveaux humains ?

Pratique du Machine Learning : Interface CoLab

#028 ML Maxim Kuprashevich. Vision par ordinateur, tigres de l'Amour et veste jaune
#027 ML Petr Ermakov. ODS - communauté de data scientists russophones
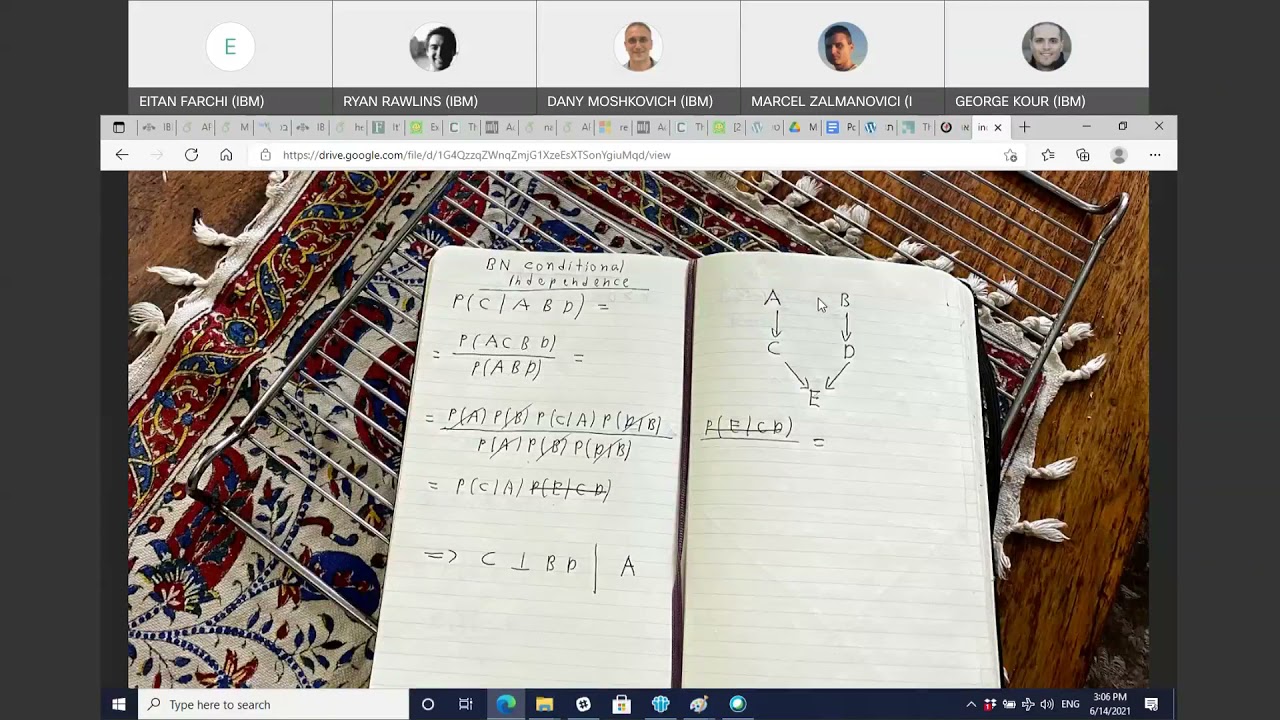
lecture de l'indépendance conditionnelle à partir du BN

#026 ML Vitaly Moiseev. Systèmes de recommandation - comment cultiver le "bonheur des utilisateurs"


Algorithme de rétropropagation | Réseaux de neurones

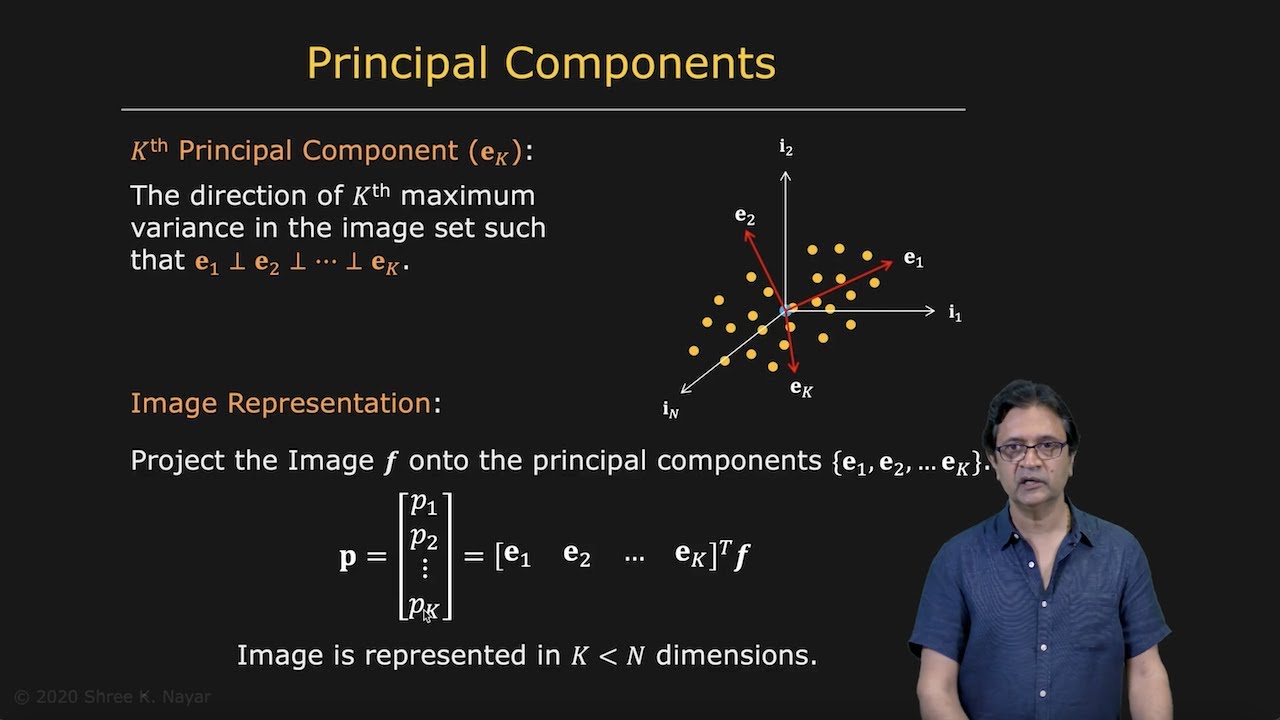
Analyse en Composantes Principales | Appearance Matching

Représentation paramétrique de l'apparence | Correspondance d'apparence
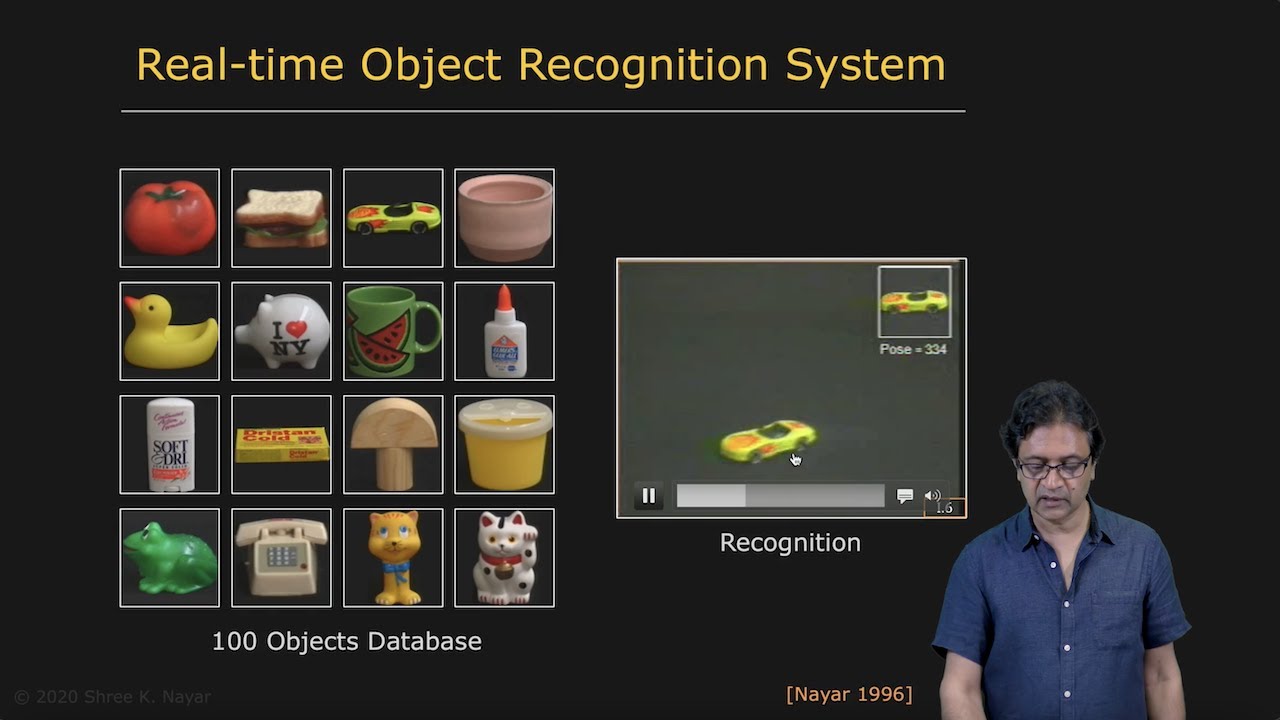
Correspondance d'apparence | Correspondance d'apparence

Identification séquentielle de la fiabilité de l'agent et le facteur de Bayes

#025 ML À propos des stages chez Yandex et de la reconnaissance de chiffres manuscrits

Suivi par détection de caractéristiques | Suivi d'objets


Cours 22 (Des modèles linéaires aux modèles profonds) | MIT 6.832 (Robotique Sous-actionnée), Printemps 2021

Factorisation de Tomasi-Kanade | Structure à partir du mouvement

Matrice d'observation | Structure à partir du mouvement

Équation de Contrainte du Flux Optique | Flux Optique
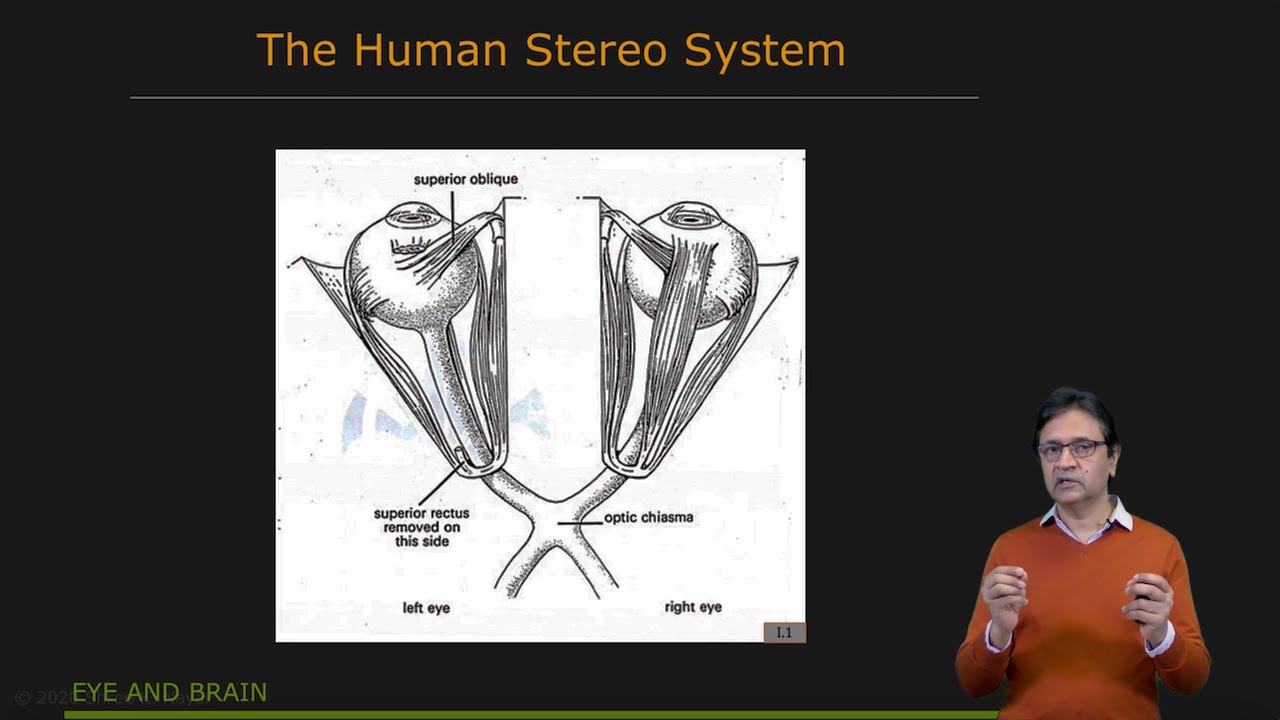
Vision stéréo dans la nature | Stéréo non calibré